www.eautomation.fr
20
'26
Written on Modified on
La solution logicielle permet aux robots s'adapter en temps réel à leur environnement
ABB propose une architecture de vision logicielle conçue pour permettre aux robots l'adaptation spatiale en temps réel et l'évitement des obstacles dans les secteurs de la fabrication et de la logistique.
new.abb.com
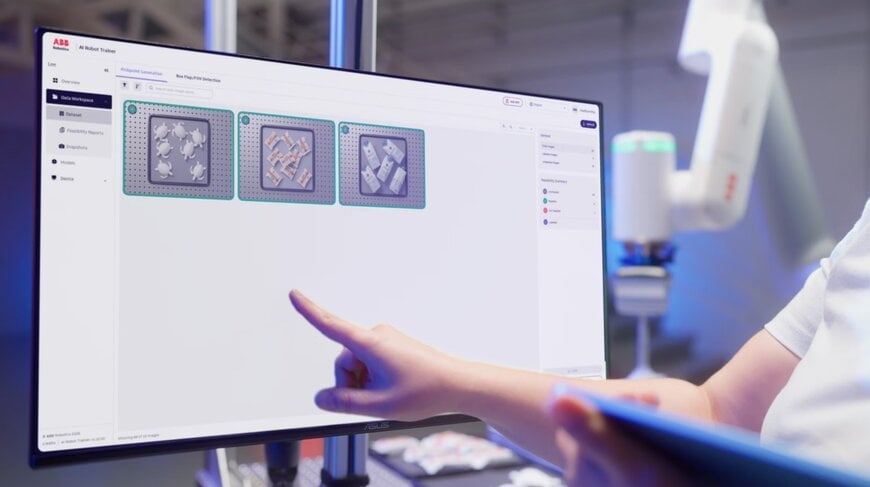
ABB Robotics a lancé OmniCore EyeMotion, une solution logicielle qui permet aux robots industriels de traiter des données spatiales à l'aide de caméras et de capteurs tiers pour une adaptation environnementale en temps réel. La technologie offre des capacités de vision artificielle pour les systèmes automatisés déployés dans les secteurs de l'automobile, de l'électronique, de la logistique, de l'emballage, ainsi que de l'alimentation et des boissons.
Perception indépendante du matériel et déploiement rapide
L'intégration de la vision dans les environnements industriels s'est historiquement appuyée sur des configurations optiques spécialisées pour traiter les données spatiales tridimensionnelles. La nouvelle architecture logicielle contourne cette limitation en permettant aux systèmes de contrôle industriels de traiter des données de vision 2D et 3D provenant de capteurs tiers standards. En utilisant une interface web, les ingénieurs peuvent configurer les caméras connectées via une programmation par glisser-déposer. Le système s'intègre directement à l'environnement de simulation RobotStudio, un mécanisme qui réduit le temps total de mise en service jusqu'à 90 pour cent par rapport aux protocoles d'intégration de vision codés sur mesure.
Planification de trajectoire en temps réel
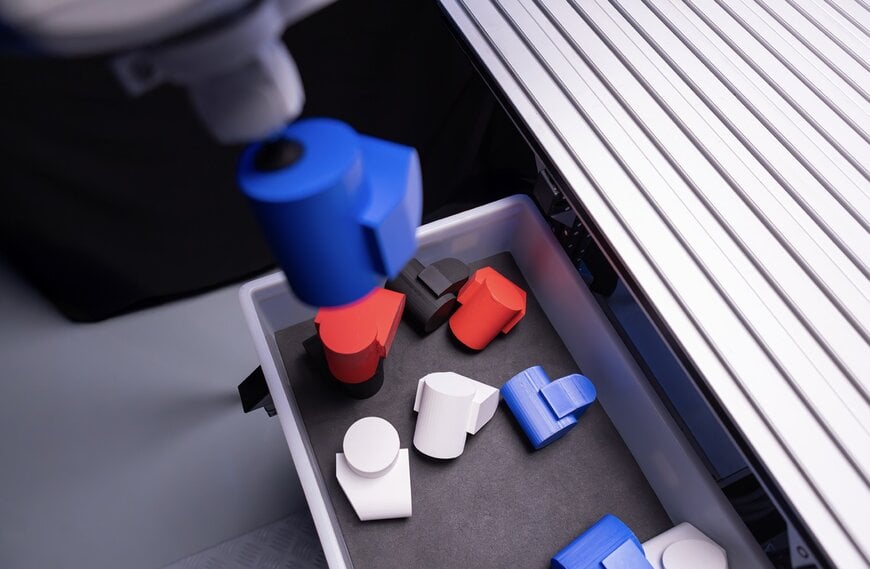
Ciblant des tâches telles que le contrôle qualité automatisé et le tri d'articles, le logiciel de vision capture et traite en continu les données environnementales pour ajuster les mouvements robotiques. Pour les environnements très variables, la plateforme fonctionne en conjonction avec des algorithmes de planification de trajectoire continue. Cette combinaison permet au contrôleur robotique de calculer et d'exécuter dynamiquement des trajectoires sans collision autour d'objets en mouvement ou d'obstacles soudains sans nécessiter d'intervention manuelle. En optimisant ces calculs spatiaux pendant le fonctionnement, le système peut réduire les temps de cycle opérationnels jusqu'à 50 pour cent.
Contexte Supplémentaire
Cette section détaille les spécifications techniques et l'analyse concurrentielle qui ne sont pas incluses dans le communiqué de presse original.
Au sein du secteur de la vision industrielle, les logiciels de perception robotique indépendants du matériel opèrent dans la même catégorie que les plateformes développées par des fabricants tels que Fanuc et Universal Robots. L'analyse comparative dans cette classe de logiciels repose sur des paramètres mesurables, notamment la latence de traitement des images, la plage de compatibilité des capteurs et la réduction des heures de programmation requises pour le déploiement. Le découplage du logiciel de traitement de la vision du matériel de caméra propriétaire fournit une norme opérationnelle spécifique pour évaluer la vitesse d'intégration et la modularité du système par rapport aux écosystèmes robotiques conventionnels qui nécessitent des composants optiques intégrés verticalement.
Publié avec l’assistance de l’IA par Aishwarya Mambet, rédactrice pour Induportals.
www.abb.com
