www.eautomation.fr
16
'26
Written on Modified on
Le robot humanoïde évolue sans barrière de protection
Le robot humanoïde Digit 5 d'Agility Robotics met en oeuvre une architecture sécurisée qui lui permet de travailler près des humains, avec une charge utile accrue, une capacité de recharge rapide et l'utilisation d'outils interchangeables.
www.agilityrobotics.com
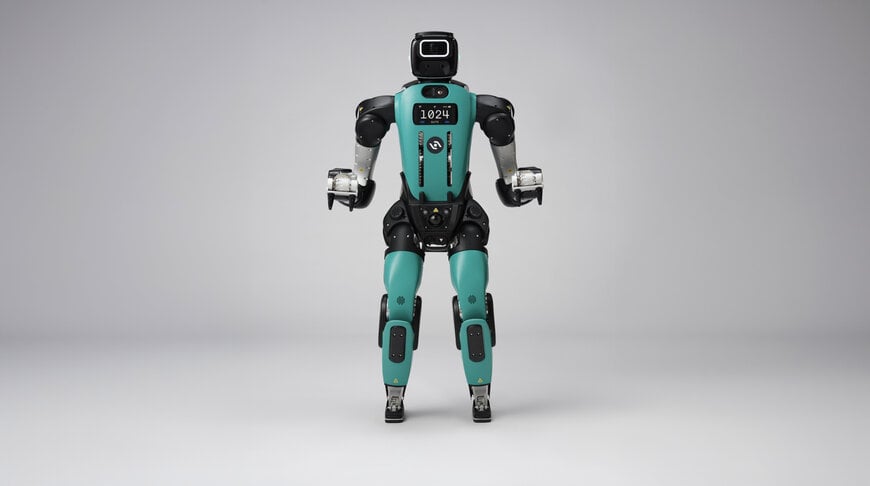
Agility Robotics a présenté Digit 5, la nouvelle génération de son système humanoïde mobile bipède, conçu pour exécuter des opérations dans les secteurs de la logistique et la fabrication sans nécessiter l'installation de barrières de sécurité physiques. Développée sur la base de plus de 65 000 heures de fonctionnement enregistrées par son prédécesseur, le robot intègre des commandes de sécurité fonctionnelle conçues pour respecter les directives relatives aux espaces de travail partagés homme-robot.
Architecture de sécurité fonctionnelle intégrée
Le déploiement de robots bipèdes aux côtés du personnel humain nécessitait historiquement des barrières de protection dédiées ou des cellules de travail physiques. Le cadre de sécurité de Digit 5 s'affranchit de ces contraintes d'isolement grâce à un superviseur de mouvement indépendant associé à une détection matérielle dédiée. À l'aide de modèles propriétaires d'intelligence artificielle et de réseaux de capteurs redondants, le robot suit en permanence la position des opérateurs dans sa zone de travail. Si une personne pénètre dans la zone de sécurité prédéfinie, le système de contrôle initie un évitement de trajectoire autonome, déclenche un arrêt de sécurité ou fait basculer le châssis mécanique vers une posture assise à centre de gravité bas.
Des systèmes de signalisation visuelle et sonore communiquent les intentions de déplacement immédiates au personnel environnant. Sur le plan informatique, Agility Robotics a associé ses algorithmes de commande à la plateforme Nvidia IGX Thor et au framework robotique Halos Core. En parallèle du déploiement commercial, l'entreprise participe à des groupes de travail techniques chargés d'élaborer la norme ANSI/A3 TR R15.108 pour les robots mobiles industriels à équilibre dynamique, ainsi qu'au développement de la norme internationale ISO 25785-1 pour les systèmes humanoïdes.
Améliorations de la cinématique mécanique et de la distribution d'énergie
La conception mécanique a été repensée afin de répondre aux normes réglementaires industrielles relatives à la manutention par un seul opérateur. Grâce à l'intégration d'actionneurs cycloïdaux dans les membres inférieurs, Le robot Digit 5 offre une capacité de levage répétitif maximale de 22,7 kg (50 livres), soit une augmentation de 40 % par rapport au modèle précédent. Le châssis mécanique mesure 1,81 mètre (5 pieds 11 pouces), pèse 129 kg (284 livres) et dispose d'une portée verticale de 2,2 mètres (7,2 pieds), lui permettant d'accéder aux étagères de stockage et aux postes de travail standard.
Les interfaces d'outillage exploitent un système de bride aux normes ISO, facilitant le remplacement rapide de l'effecteur terminal entre des mécanismes dédiés aux bacs et des outils polyvalents. L'alimentation énergétique est assurée par une nouvelle architecture de batterie compatible avec une station de charge autonome. Une autonomie complète de 90 minutes ne nécessite que 9 minutes de recharge rapide, soit un ratio fonctionnement/charge de 10:1 permettant de couvrir plus de 20 heures de cycle d'utilisation quotidien.
Exécution de flux de travail de bout en bout
Tandis que les premiers déploiements industriels d'humanoïdes ciblaient le simple déplacement de bacs, le robot Digit 5 étend l'entraînement de son IA physique à plusieurs postes opérationnels consécutifs. Les manipulations prises en charge comprennent la dépalettisation, la mise en kits et le séquençage de pièces, la desserte de machines, le contrôle qualité optique et la palettisation. Les opérations de transfert s'interfacent directement avec les robots mobiles autonomes (AMR) et les convoyeurs existants.
La gestion de flotte et la télémétrie opérationnelle sont centralisées via Agility Arc, une couche logicielle qui se connecte aux systèmes WMS, WES et MES de l'entreprise. Les indicateurs clés de performance (KPI) — notamment le taux de disponibilité, les temps de cycle et le temps moyen entre incidents — sont visualisés sur une plateforme cloud. La télémétrie du système est sécurisée par un chiffrement de bout en bout avec les protocoles mTLS et TLS 1.2+ rattachés à une autorité de certification interne, tandis que les données de vision par ordinateur sont traitées localement sur l'unité de calcul périphérique (Edge).
Contexte additionnel :
Cette section détaille les spécifications techniques et l'analyse comparative non incluses dans l'annonce initiale du produit.
Les robots humanoïdes mobiles industriels évoluent dans un contexte concurrentiel direct avec des manipulateurs mobiles spécialisés et de nouvelles plateformes bipèdes dynamiques, principalement l'Atlas électrique de Boston Dynamics, le Figure 03 de Figure AI et l'Apollo d'Apptronik.
Le taux d'utilisation opérationnel représente un critère industriel déterminant. Alors que des systèmes comme le robot Figure 03 utilisent des batteries nécessitant des pauses de charge prolongées ou des remplacements manuels, le Digit 5 atteint un ratio opérationnel de 10:1 grâce à une recharge rapide autonome en courant continu en 9 minutes. Cela autorise un cycle d'exploitation continu avec plus de 83 % de disponibilité sur 24 heures sans manipulation humaine des accumulateurs.
Concernant la capacité d'emport, la charge utile de 22,7 kg (50 livres) correspond exactement à la limite fixée par l'équation de levage manuel du Niosh américain pour un opérateur unique. Cela dépasse le seuil de 18 kg (40 livres) spécifié pour l'Apollo d'Apptronik et les robots de la série Figure, qui privilégient souvent la souplesse d'une main articulée à cinq doigts au détriment de la charge brute transportée.
Sur le plan de la conformité et de la cohabitation sur le lieu de travail, les installations industrielles s'appuyaient traditionnellement sur les normes ANSI/A3 R15.06-2025 (intégrant l'ISO 10218-1/2) et ANSI/A3 R15.08 relatives aux robots mobiles industriels. Cependant, les bipèdes dynamiquement stables ne possèdent pas de limites de basculement statiques. L'intégration par Agility de la plateforme Nvidia IGX Thor avec des noyaux de sécurité isolés au niveau matériel offre un environnement d'exécution certifié capable de surveiller la vitesse et la séparation en temps réel sous des conditions d'équilibre dynamique, en accord avec les exigences du projet de norme ISO 25785-1.
Publié par Natania Lyngdoh, rédactrice pour Induportals - contenu adapté avec l’assistance de l’IA.
www.agilityrobotics.com
