www.eautomation.fr
15
'26
Written on Modified on
La plateforme robotique passe à la génération supérieure
Universal Robots a dévoilé son architecture robotique de septième génération conçue pour déployer l'IA et l'automatisation physique au cœur des environnements de production.
www.universal-robots.com
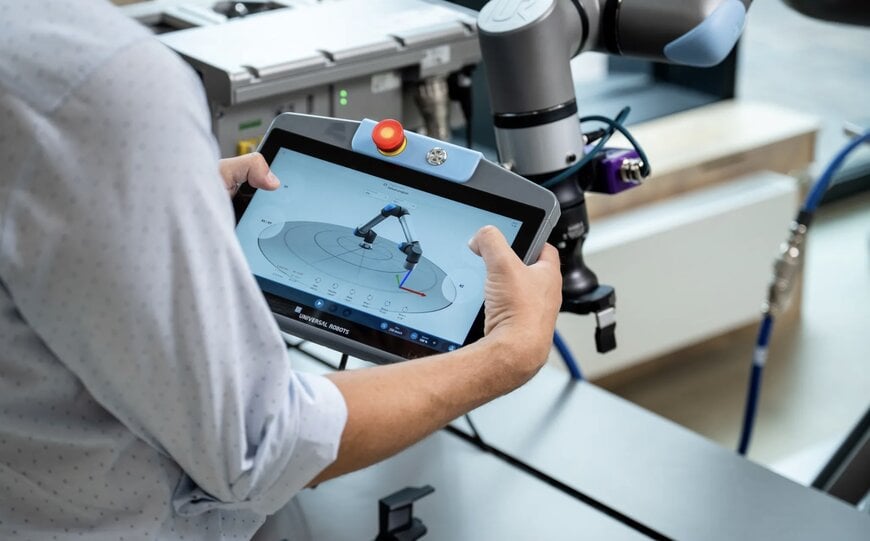
Structurée autour du système d'exploitation PolyScope X, la plateforme fait l'objet d'une refonte complète comprenant de nouveaux bras robotiques, une baie de commande reconfigurée, une console d'apprentissage ergonomique et une interface de bride d'outil intégrée.
Manipulateurs Série g et architecture de bride pour l'IA
La plateforme introduit trois manipulateurs de la Série g : l'UR10g-1750, l'UR17g-1300 et l'UR18g-950, dont les désignations correspondent respectivement à la charge utile en kilogrammes et au rayon d'action en millimètres. Les bras intègrent une bride d'outil qui achemine l'alimentation électrique, les flux de données et les circuits de sécurité directement vers le point central de l'outil (TCP), éliminant ainsi le passage de câbles externes pour les caméras, les capteurs à large bande passante et les préhenseurs.
La détection intégrée d'effort/couple sur six axes, la commande d'impédance de conformité et l'échange de données en temps réel (RTDE) fournissent une sensibilité de contact essentielle aux applications physiques d'IA de précision, y compris la manipulation agile de composants et les tâches d'assemblage sous contrainte d'effort.
Performances du contrôleur et interfaces de programmation
L'exécution des calculs est assurée par le contrôleur CB7 Core, qui offre 40 % de puissance de calcul supplémentaire pour un encombrement réduit de 30 % par rapport aux versions matérielles antérieures. Le contrôleur prend en charge la commutation multiréseau pour s'interfacer directement avec les automates programmables industriels (API/PLC), les interfaces homme-machine (IHM), les systèmes de gestion de la production (MES), les PC industriels (IPC) et les systèmes de vision industrielle. Le contrôleur CB7 Core est disponible en formats autonome ou compact montable en armoire, tout en conservant une rétrocompatibilité matérielle avec les bras existants des séries e et UR.
Le logiciel d'exploitation s'articule autour de PolyScope X, qui intègre des nœuds de communication ROS2, des API ouvertes, la conformité de sécurité ISO 10218-1 et la prise en charge d'extensions tierces telles que ProfiSafe et OPC UA. La paramétrisation manuelle s'effectue via le pupitre d'apprentissage TP7 Core, allégé de plus de 20 % par rapport aux modèles précédents et équipé d'un écran tactile Full HD, de contours ergonomiques à prises multiples, de boutons intelligents configurables et d'un joystick virtuel.
L'apprentissage direct au niveau de l'outil est géré via le panneau SP7 Smart Panel, une interface montée sur la bride qui comprend l'activation sécurisée du mode Freedrive, des LED d'état visuelles et trois boutons d'entrée configurables pour déclencher les fonctionnalités PolyScope X Smart Skills sans recourir au boîtier de commande.
Architecture de sécurité et certification en cybersécurité
La sécurité du système atteint le niveau de performance d (PLd), catégorie 3 en matière de sécurité fonctionnelle conformément à la norme ISO 13849-1. Les bras de la Série g bénéficient des certifications TÜV relatives aux normes ISO 10218-1 et aux spécifications UL 1740. Universal Robots maintient une conformité en cybersécurité certifiée IEC 62443-4-1 au niveau de maturité 3 (ML3), couvrant les cycles de vie de développement logiciel sécurisé pour les versions embarquées et en périphérie (edge).
Contexte additionnel
Cette section détaille les spécifications techniques et l'analyse comparative concurrentielle non incluses dans le communiqué de presse original.
Les robots collaboratifs conventionnels acheminent généralement l'alimentation et les câbles de vision des caméras via des gaines annelées externes le long des axes, générant des risques d'accrochage mécanique et limitant la rotation continue du poignet lors de manipulations complexes. L'acheminement interne des circuits de données à haut débit, d'alimentation et de sécurité par le biais de collecteurs tournants jusqu'à la bride élimine l'usure du faisceau externe et les points de coincement durant les cycles rapides.
De plus, les contrôleurs classiques reposent sur des architectures propriétaires fermées nécessitant des passerelles de protocoles pour communiquer avec des processeurs externes. L'intégration native du système d'exploitation robotique Robot Operating System 2 (ROS2) et du streaming de données à haut débit supprime les couches intermédiaires matérielles, réduisant la latence de communication entre les modèles d'IA externes et les servomoteurs de bas niveau pour un asservissement visuel réactif et des ajustements d'effort instantanés.
Publié par Romila DSilva, rédactrice pour Induportals - contenu adapté avec l'assistance de l'IA.
www.universal-robots.com
