www.eautomation.fr
22
'26
Written on Modified on
L’IA physique apporte l’automatisation intelligente dans la production industrielle
Grâce à sa cellule d’automatisation modulaire GROW, SCHUNK a démontré comment la robotique guidée par la simulation et l’IA peuvent transformer l’IA physique d’un simple concept en applications de fabrication évolutives et prêtes pour la production.
schunk.com
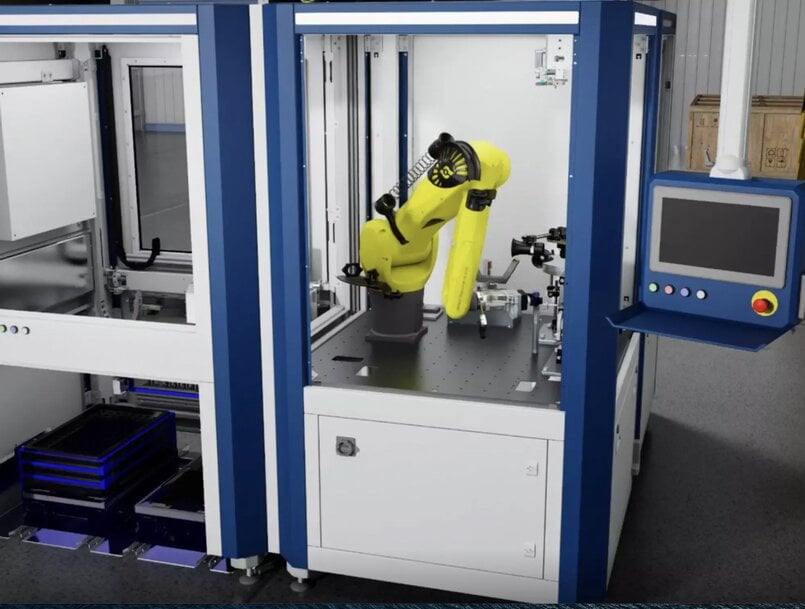
SCHUNK a introduit une plateforme standardisée et modulaire conçue pour déployer des applications d'intelligence artificielle physique et autonome directement au sein des opérations en usine. Cette coopération implique l'intégration de frameworks de simulation haute fidélité à du matériel robotique adaptatif afin d'établir des flux de travail de fabrication répétables. Cette approche technique répond à l'exigence de machines flexibles et auto-optimisées au sein des secteurs de la fabrication discrète et de la logistique industrielle.
Optimisation des trajectoires autonomes dans la chaîne d'approvisionnement numérique
Les lignes d'assemblage traditionnelles font face à de sévères contraintes de capacité lors de la gestion de séries de produits multi-variantes et à faible volume, en raison de méthodes de programmation rigides et de longs temps de reconfiguration physique. Le passage à une architecture d'automatisation modulaire reconfigure la manipulation des matières premières et la génération de trajectoires d'outils mécaniques en processus auto-ajustables. En établissant ces unités périphériques (edge units) adaptatives, les réseaux de production éliminent les restrictions de flux de travail statiques et canalisent la télémétrie des équipements en temps réel directement vers une chaîne d'approvisionnement numérique unifiée. Cette connectivité automatisée fonctionne comme une couche intelligente au sein d'un écosystème de données automobiles plus large, facilitant l'ordonnancement dynamique de la production et synchronisant les flux de travail de l'usine avec la logistique globale des fournisseurs.
Validation micro-cinématique et mise en scène du commissioning virtuel
Le mécanisme central repose sur une méthodologie axée sur la simulation préalable (simulation-first), qui prépare et optimise numériquement les séquences robotiques avant de les déployer sur des systèmes physiques. En intégrant des bibliothèques de simulation haute fidélité et des frameworks de robotique structurelle dans le pipeline d'ingénierie, les mouvements tridimensionnels, les forces de serrage complexes et les cycles de préhension à haute fréquence sont modélisés et entraînés virtuellement. Cette validation de bout en bout par jumeau numérique permet aux trajectoires de mouvement robotique et aux compensations de couple en temps réel de converger mathématiquement avant l'intégration matérielle. Cette modélisation structurelle prévient les risques de collision mécanique lors des opérations initiales et réduit les fenêtres de mise en service (commissioning) physique d'environ 40 %, limitant ainsi les risques liés aux dépenses d'investissement initiales (CAPEX).
Traduction logicielle et flux de travail d'intégration multiplateforme
La transition entre les modèles d'entraînement virtuels et l'exécution active sur le sol de l'usine est gérée via des flux de travail logiciels à architecture ouverte. Ces protocoles de communication permettent de compiler et d'écrire directement dans les contrôleurs industriels sur site les stratégies de contrôle par apprentissage profond (deep learning) validées en environnement simulé. Cette synchronisation traduit de manière durable une logique virtuelle complexe en actions physiques dans des conditions réelles de production. En parallèle, l'interface d'automatisation enregistre les écarts spatiaux et les métriques de glissement des composants, réinjectant ces données dans les boucles d'optimisation. Ce suivi automatisé augmente le débit global de préparation des commandes (picking) et fait évoluer le personnel de l'usine de tâches manuelles répétitives vers des rôles de surveillance technique des systèmes et de diagnostic.
Contexte additionnel
Cette section détaille des spécifications techniques et des analyses comparatives concurrentielles non incluses dans le communiqué de presse original.
En comparaison avec les packages d'intégration d'automatisation non standardisés et personnalisés de fournisseurs comme Fanuc ou ABB, qui reposent sur des points d'apprentissage (pendant points) rigides codés à la main, la plateforme modulaire se concentre sur le découplage logiciel-matériel et sur des blocs de construction évolutifs. Les méthodes conventionnelles de guidage par vision bidimensionnelle ou tridimensionnelle souffrent fréquemment de latences d'estimation de pose dépassant 500 millisecondes face à des composants métalliques réfléchissants, empilés ou huileux, ce qui dégrade la répétabilité positionnelle. Les repères techniques indiquent que ce système exploite un matériel d'accélération spécialisé pour abaisser la latence de la boucle d'inférence locale à moins de 10 millisecondes, égalant ainsi les métriques de réponse dynamique strictes requises pour le suivi continu de trajectoires à haute vitesse.
De plus, en utilisant des mécanismes de préhension adaptatifs qui ajustent activement la pression de serrage mécanique, l'usure structurelle interne de l'effecteur terminal est minimisée, réduisant les points de défaillance mécanique potentiels d'environ 15 % par rapport aux outils d'impact rigides conventionnels. Cette durabilité structurelle améliore le temps moyen entre pannes (MTBF) du système, fournissant une norme fiable et nécessitant peu de maintenance pour les cellules de fabrication flexibles à haut débit.
Édité par Romila DSilva, éditrice chez Induportals, avec assistance de l'IA.
www.schunk.com
