www.eautomation.fr
08
'26
Written on Modified on
Quelles sont les exigences de la norme de sécurité robotique ISO 10218
Nexcom explique pourquoi la norme de sécurité robotique ISO 10218 fournit l’un des cadres les plus importants pour réduire les risques dans les applications robotiques industrielles.
www.nexcom.com
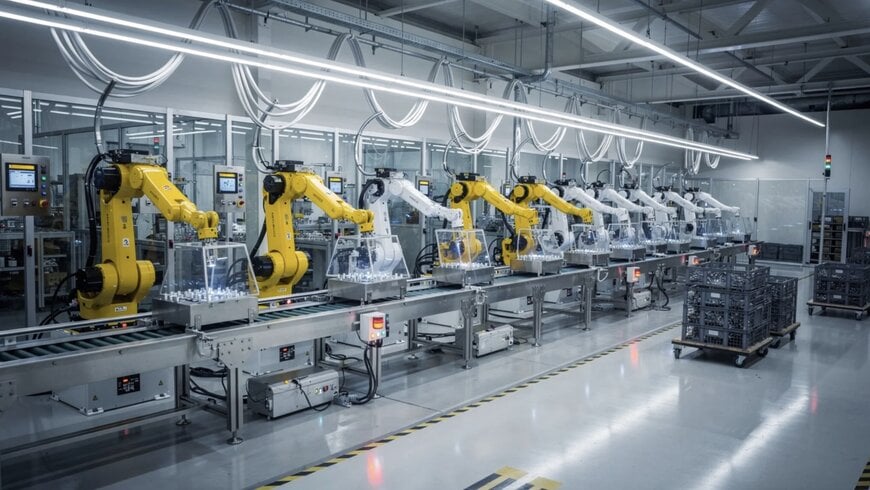
La norme ISO 10218 définit la référence internationale en matière de sécurité des robots industriels dans des environnements de production tels que l'assemblage, le soudage et la desserte de machines. Sa révision de 2025 formalise une transition industrielle critique vers une robotique collaborative avancée, une sécurité fonctionnelle unifiée et la sécurité cyber-physique.
Domaine d’application et répartition entre Partie 1 et Partie 2
Le cadre s'applique strictement à l'automatisation industrielle, excluant les robots de service, médicaux et d'assistance personnelle. Le déploiement d'un système conforme nécessite de définir le domaine de conception opérationnelle (ODD), les charges utiles prévues et les scénarios de mauvaise utilisation à travers deux domaines de responsabilité distincts.
L'ISO 10218-1 impose l'obligation de conformité au fabricant d'équipement d'origine (OEM). Elle traite le bras manipulateur brut et son contrôleur comme une quasi-machine, exigeant des fonctions de commande relatives à la sécurité intégrées en usine. Les OEM doivent concevoir une sécurité mécanique intrinsèque pour limiter le transfert d'énergie cinétique, mettre en œuvre des arrêts sûrs de catégorie 0 et de catégorie 1 selon la norme CEI 60204-1, appliquer des limites cinématiques telles que la vitesse et la position limitées en toute sécurité, assurer une commutation de mode à sécurité intégrée et fournir une documentation détaillée des risques résiduels.
L'ISO 10218-2 transfère directement la responsabilité aux intégrateurs de systèmes et aux ingénieurs d'usine chargés de transformer cette quasi-machine en un moyen de production. Les intégrateurs doivent réaliser des évaluations complètes des risques selon l'ISO 12100, concevoir des topologies spatiales avec des accès opérateurs clairement définis, déployer des protections physiques déterministes et une surveillance optoélectronique, établir des protocoles de cycle de vie pour la maintenance et la consignation (Lockout/Tagout), et valider que les mesures de protection atteignent le niveau de performance (PL) requis. Point crucial : un bras conforme à la Partie 1 ne garantit pas une cellule de travail conforme sans une intégration rigoureuse selon la Partie 2.
Mises à jour clés de 2025
La dernière révision intègre l'ISO/TS 15066, faisant passer les spécifications de la robotique collaborative de simples directives techniques à des exigences obligatoires. Elle introduit un système de classification structurelle — Classe I pour les installations traditionnelles grillagées et Classe II pour les systèmes collaboratifs — afin d'aligner directement la validation de sécurité sur les dangers cinématiques et les niveaux d'interaction humaine.
Surtout, la norme aborde la convergence IT/OT en liant la sécurité fonctionnelle à la cybersécurité. Reconnaissant qu'un paquet réseau compromis peut déclencher des risques cinétiques réels, l'ISO 10218:2025 exige que les circuits de sécurité restent isolés des vulnérabilités cybernétiques grâce à des communications sécurisées, des contrôles d'accès et des plateformes périphériques (Edge) renforcées.
Quatre modes de fonctionnement collaboratifs
Lorsque les humains et les robots partagent le même espace, la norme définit quatre modes opératoires :
L'arrêt sous surveillance conforme à la sécurité déclenche un arrêt sûr de catégorie 2, maintenant les actionneurs sous tension lorsqu'une personne pénètre dans un volume de sécurité et autorisant une reprise immédiate du cycle dès que la zone est libérée. Le guidage manuel permet une manipulation directe pour la programmation et le positionnement, à condition que les commandes de mouvement préviennent toute accélération intempestive. Le contrôle de la vitesse et de la distance adapte dynamiquement la vitesse du robot en fonction de la proximité de l'opérateur, arrêtant le mouvement avant tout contact. La limitation de la puissance et de la force plafonne la force cinétique, le couple et la vitesse pour minimiser le risque de blessure en cas de contact ; cependant, cette protection est immédiatement invalidée si les intégrateurs installent un outillage d'extrémité (EOAT) à forte inertie, coupant ou présentant des dangers thermiques.
Évaluation des risques et pièges de l'intégration
La conformité repose sur le traitement de l'évaluation des risques comme un document technique évolutif, qui doit être revalidé après chaque modification de la topologie de la cellule, des charges utiles, des préhenseurs ou du micrologiciel du contrôleur. Les intégrateurs commettent souvent l'erreur de supposer qu'un bras collaboratif élimine le besoin d'évaluations des risques à l'échelle de la cellule, de négliger les dangers liés à l'outillage, de mal positionner les arrêts d'urgence, de négliger la validation fonctionnelle ou d'exécuter la logique de sécurité sur des contrôleurs non renforcés et non chiffrés.
Infrastructure Nexcom
La conformité en temps réel exige une puissance de calcul déterministe pour coupler mécanique physique et contrôle numérique sans latence. NEXCOM répond à cette exigence grâce à des contrôleurs industriels Edge équipés de modules TPM 2.0 intégrés et d'un démarrage sécurisé (secure boot) pour satisfaire aux nouvelles exigences cyber-physiques, d'une capacité de traitement dédiée au calcul des routines dynamiques de surveillance de vitesse et d'espacement, et d'E/S ultra-rapides et modulaires pour unifier scanners laser de sécurité, barrières immatérielles, vision 3D et automates programmables au sein d'une architecture de contrôle intégrée.
Édité par Romila DSilva, éditrice chez Induportals, avec l'assistance de l'IA.
www.nexcom.com
